协作机器人安全性与自动数控切割设备 中外应用差距解析
引言
协作机器人(Cobot)近年来在全球范围内发展迅猛,凭借其人机协作、灵活部署和成本可控等优势,成为工业自动化领域的热门赛道。在协作机器人应用不断深化的过程中,安全性问题成为影响其落地广度和深度的关键因素。与此自动数控切割设备作为工业切割领域的核心装备,其人机协作安全标准的差异,也进一步拉大了中外在协作机器人应用上的差距。
一、协作机器人发展现状
协作机器人是设计用于与人直接互动的机器人系统,通常具备力感知、安全监控、碰撞检测等功能。根据国际市场研究机构的数据,全球协作机器人市场在过去五年中年均复合增长率超过30%。汽车、电子、金属加工、食品加工等行业成为主要应用领域。
在自动化程度较高的欧美日等发达国家,协作机器人已经广泛应用于中小批量、多品种的柔性生产线中。而中国作为全球最大的工业机器人市场,协作机器人的销量增长迅速,但在应用深度和广度上仍与发达国家存在明显差距。
二、安全性:协作机器人应用的关键瓶颈
安全性是协作机器人区别于传统工业机器人的核心特征。国际标准化组织(ISO)发布了ISO/TS 15066技术规范,对协作机器人的安全要求进行了系统规定,包括功率和力限制、安全-rated 控制系统、碰撞检测与减速策略等。欧洲、日本等国家在此基础上建立了较为完善的安全认证体系,使得协作机器人能够在更多高风险场景中与人类并肩工作。
相比之下,中国的协作机器人安全标准体系尚在完善中,部分企业产品虽然通过了ISO认证,但在实际应用中,安全功能的设计、验证和评估仍存在不足。这导致协作机器人在一些对安全性要求极高的行业(如金属切割、精密装配)中,难以进入核心工艺环节。
三、中外应用差距的具体表现
- 应用场景广度:欧美协作机器人已大量进入医疗、实验室、精密加工等场景,而中国协作机器人多集中在搬运、码垛、简单装配等低风险场景。
- 人机协作深度:国外协作机器人可以与工人在同一工位协同作业,完成切割、打磨等复杂任务;国内协作机器人多数仍被隔离在安全围栏内。
- 安全功能集成度:国外产品通常集成安全PLC、安全光幕、力反馈系统等全套安全方案,国内产品在安全功能的完整性和可靠性上仍有差距。
- 法规与认证体系:欧美有严格的第三方安全认证和法律责任体系,国内部分行业尚缺乏强制性的协作机器人安全检测标准。
四、自动数控切割设备的特殊挑战
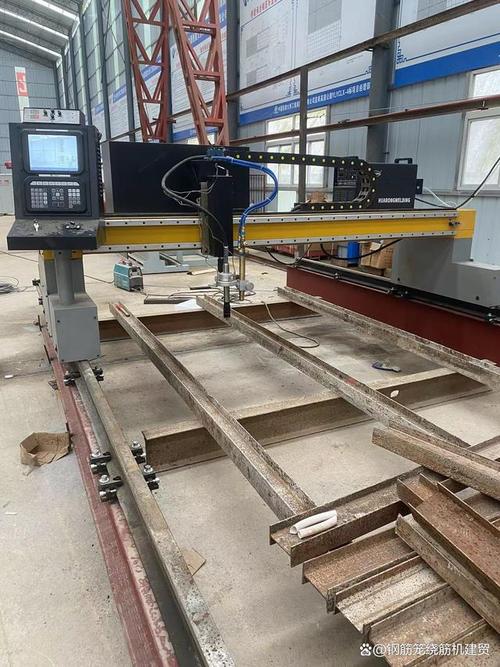
自动数控切割设备(如等离子切割、激光切割、水刀切割)通常涉及高温、高压、高速运动等危险因素,传统上需要封闭作业或设置安全隔离区。将协作机器人引入自动数控切割设备,可以实现上下料、路径引导、质量检测等环节的人机协作,显著提升生产效率。
切割场景中飞溅物、粉尘、强光辐射和高温残渣对协作机器人的安全性提出极高要求。欧美国家在数控切割与协作机器人集成时,通常会采用安全-rated 的力/力矩传感器、安全视觉系统和实时碰撞检测算法,确保机器人能够感知人的意图并及时停止或退缩。
目前国内在自动数控切割设备中应用协作机器人的案例较少,主要受限于:
- 安全标准未覆盖切割场景的特有风险;
- 协作机器人本体的防护等级、耐温耐尘能力不足;
- 集成商缺乏针对切割工艺的安全验证经验。
五、缩小差距的路径建议
- 加快安全标准制定:借鉴ISO/TS 15066,结合中国工业实际,制定协作机器人在高温、切割、粉尘等特殊场景的安全技术规范。
- 提升本体安全性能:推动协作机器人企业研发更高防护等级、更强抗干扰能力的安全型产品,特别是在力控精度和响应速度上。
- 强化集成安全验证:鼓励系统集成商与终端用户共同开展风险评佶,建立从单机到产线的安全验证流程。
- 推动示范应用:在自动数控切割设备等领域,打造一批协作机器人安全应用示范项目,形成可复制的方案。
- 加强人才培养与认证:建立协作机器人安全工程师培训与认证体系,提高全行业的安全意识和实施能力。
##
协作机器人是智能制造的重要发展方向,而安全性是其大规模进入核心工艺环节的前提。自动数控切割设备作为典型的高风险应用场景,正是检验协作机器人安全能力的试金石。中外在这一领域的应用差距,根本上是安全标准、安全技术和安全生态的差距。只有从标准、技术、集成和人才多方面发力,中国协作机器人才能在更多高价值场景中实现真正的人机协作,缩小与发达国家的应用鸿沟。
如若转载,请注明出处:http://www.blrcnclaser.com/product/97.html
更新时间:2026-10-12 03:43:53